
Fausses alertes BSD : pourquoi vos conducteurs finissent par ignorer la détection d’angle mort
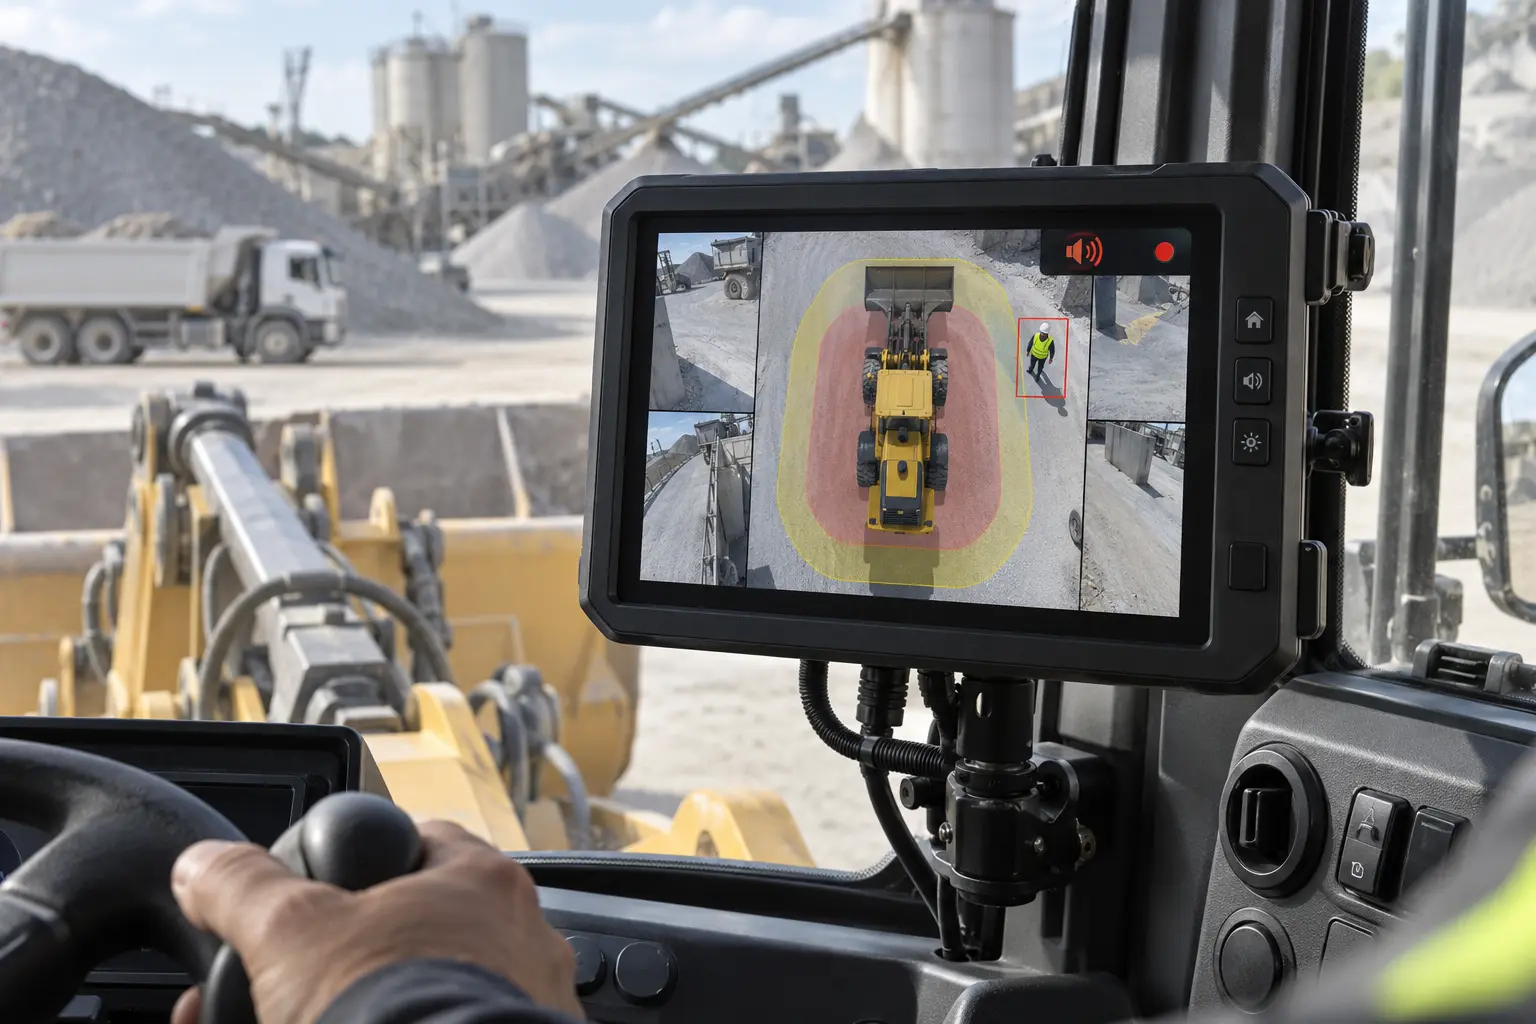
En bref. Un système de détection d’angle mort échoue rarement sur sa technologie. Il échoue quand le conducteur reçoit trop d’alertes non pertinentes et finit par les ignorer, voire par couper le buzzer. Le volume de fausses alertes dépend du type de capteur, du découpage des zones de détection et des conditions réelles d’exploitation. Trois réglages suffisent le plus souvent à rendre le système crédible.
Sur le papier, l’équation est simple : on installe des caméras et des capteurs autour du véhicule, le conducteur est averti dès qu’un piéton entre dans l’angle mort, les incidents de manœuvre diminuent. Dans la réalité, beaucoup de flottes constatent l’inverse au bout de quelques semaines. Le système fonctionne, mais plus personne ne l’écoute.
Ce n’est pas un problème de matériel. C’est un problème de pertinence des alertes — et il se corrige.
Le symptôme : un système installé, puis neutralisé
La séquence est toujours la même. Les premiers jours, le conducteur réagit à chaque alerte. Puis il constate que le système signale un muret, un poteau, un plot de chantier, la haie du dépôt. Au bout d’une semaine, il n’y prête plus attention. Au bout d’un mois, il a baissé le volume ou collé un adhésif sur le haut-parleur.
À ce stade, l’entreprise paie un équipement qui ne protège plus personne, et croit pourtant sa flotte sécurisée. C’est la situation la plus dangereuse : un risque considéré comme traité alors qu’il ne l’est pas.
Le principe à retenir
Une alerte n’a de valeur que si le conducteur y croit. Un système qui alerte souvent mais à tort est moins utile qu’un système qui alerte rarement et toujours à raison.
D’où viennent les fausses alertes
1. Le capteur ne distingue pas ce qu’il détecte
Un capteur radar ou ultrason répond à une question binaire : y a-t-il une masse dans la zone ? Il ne sait pas si cette masse est un piéton, un poteau, un container ou le mur du quai. Sur route dégagée, cela suffit. Dans une cour de dépôt encombrée ou sur un chantier, l’environnement est saturé d’obstacles fixes et le capteur déclenche en permanence.
2. La zone de détection est mal délimitée
La plupart des systèmes permettent de définir la forme et la profondeur de la zone surveillée. Une zone laissée sur les valeurs d’usine est presque toujours trop large : elle englobe la voie voisine, le trottoir opposé ou le sol à trois mètres du véhicule. Chaque véhicule qui double déclenche alors une alerte que le conducteur sait inutile.
3. Le contexte d’exploitation n’a pas été pris en compte
Un tracteur routier qui roule sur autoroute, un camion de messagerie en centre-ville de Casablanca et une chargeuse qui pivote en carrière n’ont pas les mêmes zones critiques ni les mêmes seuils. Appliquer une configuration unique à toute la flotte revient à garantir qu’elle sera inadaptée pour une partie des véhicules.
Radar, ultrason, analyse vidéo : ce que chaque technologie sait réellement faire
| Technologie | Ce qu’elle détecte | Origine des fausses alertes |
|---|---|---|
| Ultrason | Présence d’un obstacle à courte distance | Tout obstacle fixe, y compris murs et bordures |
| Radar | Masse et mouvement dans une zone définie | Environnements encombrés, glissières, files de véhicules |
| Analyse vidéo IA | Classification : piéton, cycliste, véhicule | Faible luminosité, objectif encrassé, calibration approximative |
Le radar est robuste à la poussière et à l’obscurité mais aveugle au sens de ce qu’il voit. L’analyse vidéo comprend la scène mais dépend de la qualité d’image. Sur les véhicules qui circulent en milieu urbain dense, la classification change complètement le rapport signal sur bruit : le système cesse d’alerter sur les murs et n’alerte plus que sur les personnes.
C’est précisément la logique du système de vision 360° IA avec détection des angles morts : détecter qui, pas seulement quelque chose.
Les trois réglages qui changent tout
1. Redécouper les zones véhicule par véhicule. La zone doit épouser la trajectoire réelle de la carrosserie en manœuvre, pas un rectangle standard. Sur un ensemble articulé, la zone du tracteur et celle de la remorque ne se règlent pas de la même façon.
2. Conditionner l’alerte à la vitesse et au clignotant. Les angles morts sont critiques à basse vitesse et en giration. Activer la détection latérale uniquement sous un certain seuil de vitesse, ou lors d’un changement de direction, élimine d’un coup la majorité des alertes parasites en circulation.
3. Hiérarchiser les niveaux d’alerte. Tout ne doit pas produire le même son. Un signal visuel discret pour une présence détectée, un signal sonore franc pour un risque immédiat. Quand toutes les alertes se ressemblent, aucune ne se distingue.
Ces réglages ne demandent pas de changer de matériel. Ils demandent une intervention de paramétrage sur site, véhicule par véhicule, après observation des conditions réelles d’exploitation.
Le facteur humain : sans protocole, l’alerte reste du bruit
Un système bien réglé ne suffit pas encore. Il faut que le conducteur sache quoi faire quand l’alerte se déclenche, et que cette consigne soit courte, univoque et identique pour tous.
Les flottes qui obtiennent des résultats durables formalisent trois choses :
- Une consigne d’arrêt. Alerte en manœuvre lente égale arrêt immédiat, contrôle visuel de l’écran, puis reprise. Pas d’interprétation laissée au conducteur.
- Un protocole de déchargement. Sur les sites où du personnel circule à pied autour du véhicule, la manœuvre se fait en deux temps : approche, arrêt, contrôle complet, puis accostage. C’est la mesure la plus efficace, et elle ne coûte rien.
- Une boucle de retour. Un conducteur qui signale une alerte incohérente doit voir le réglage corrigé. Sans ce retour, il cesse de signaler, puis cesse d’écouter.
Nous appliquons cette même logique sur des environnements très différents : chariots élévateurs en entrepôt, poids lourds ou engins de carrière, comme dans notre intervention sur chargeuse avec détection 360° des piétons.
Comment savoir si votre système est correctement réglé
Quatre vérifications simples, à faire sur une journée d’exploitation normale :
| Vérification | Signal d’un réglage correct |
|---|---|
| Le conducteur réagit-il encore aux alertes ? | Oui, sans hésitation ni agacement |
| Le buzzer est-il à son volume d’origine ? | Oui, rien n’a été masqué ni baissé |
| Les alertes se déclenchent-elles à l’arrêt au dépôt ? | Non, la zone est correctement bornée |
| Les objectifs des caméras sont-ils propres ? | Oui, nettoyage intégré à la routine du véhicule |
Si l’une de ces réponses est négative, le problème n’est pas l’équipement : c’est le paramétrage ou le protocole.
Diagnostic de flotte
Vos systèmes sont installés mais mal exploités ? Nous les repassons en revue véhicule par véhicule.
Questions fréquentes
Pourquoi mon système alerte-t-il quand je longe un mur ?
Parce que le capteur détecte une masse sans l’identifier, et que la zone de détection déborde sur la bordure. Réduire la profondeur latérale de la zone, ou passer à une détection avec classification, supprime ce comportement.
Peut-on désactiver les alertes sur autoroute ?
Oui, en conditionnant la détection latérale à un seuil de vitesse. Les angles morts sont critiques en manœuvre et en giration, pas en ligne droite à vitesse stabilisée.
Un système radar est-il moins bon qu’un système à caméra IA ?
Non, il répond à un besoin différent. Le radar est imbattable en poussière et de nuit sur site fermé. La caméra IA est supérieure en milieu urbain, où il faut distinguer un piéton d’un obstacle fixe. Beaucoup de flottes combinent les deux.
Le réglage se fait-il à distance ou sur le véhicule ?
Le découpage des zones se fait sur le véhicule, dans ses conditions réelles. Certains paramètres, comme les seuils ou la remontée des événements, se pilotent ensuite depuis la plateforme de gestion.
À quelle fréquence faut-il recontrôler le réglage ?
Après tout changement d’affectation du véhicule, de remorque, ou de site d’exploitation. Et au minimum une fois par an dans le cadre de la maintenance, en même temps que le contrôle des objectifs et du câblage.